中国ジンベイザメロボットの性能を理解するには、報道された数値を時系列で確認する必要があります。
2022年、2023年、2024年の資料には、全長や重量、潜水深度について異なる数値が掲載されています。
公開されている主要スペック| 性能項目 | 公表された数値・機能 | 出典・補足 |
|---|---|---|
| 全長 | 約4.7〜5メートル | 2022・2023・2024年の資料 |
| 重量 | 約350〜400キログラム | 資料や展示機によって差がある |
| 最高速度 | 最大0.7m/s | 2022・2024年の報道 |
| 最大潜水深度 | 10〜20メートル | 2022年は10m、2024年は20m |
| 連続稼働時間 | 最大10時間 | 2022年の報道 |
| 駆動機構 | 7つの駆動関節 | 2024年のCGTN報道 |
| 電源 | リチウム電池 | 2022年の報道 |
| 操作方式 | 遠隔操作・プログラム遊泳 | 複数の報道で確認 |
| センサー | 光学カメラ・各種センサー・ソナー | 2024年の報道 |
| 測位 | 北斗測位システム | 2024年の報道 |
特に注意したいのが重量です。
2022年の中国政府掲載記事では、全長4.7メートル、重量350キログラムと紹介されました。
一方、海昌海洋公園の2023年度ESG報告書では、瀋陽航天新光集団と共同開発した機甲ジンベイザメについて、全長4.7メートル、重量400キログラムと記載されています。
2024年のCGTN報道では、全長約5メートル、重量350キログラムとなっています。
これらは報告時期や展示機、仕様の違いが考えられますが、公開資料だけでは同一機体の改修前後なのか、別仕様なのかを断定できません。
潜水深度についても、2022年の10メートルから2024年の20メートルへと数値が変わっています。
したがって、2026年時点の確定した全モデル共通スペックとして一つの数値にまとめるのは適切ではありません。
性能面で注目したいポイント最高速度0.7m/sは、時速に換算すると約2.52キロメートルです。
大型の水中ロボットとして、遊泳や旋回、浮上・潜水などを実現している点が特徴です。
ただし、最高速度だけで海洋調査能力を評価することはできません。
実際の水中作業では、次の要素も重要になります。
- 水流の変化に対する姿勢制御
- センサーの認識精度
- バッテリーの持続時間
- 水圧への耐久性
- 通信と遠隔操作の安定性
- 故障時の回収やメンテナンス
特に最大潜水深度20メートルという公表値は、深海探査用ロボットと同じ水準ではありません。
現段階では、展示や比較的浅い水域での調査・観察に向けた技術として評価するのが妥当です。
【2026年最新動向】中国のロボット魚開発はどこまで進んだ?
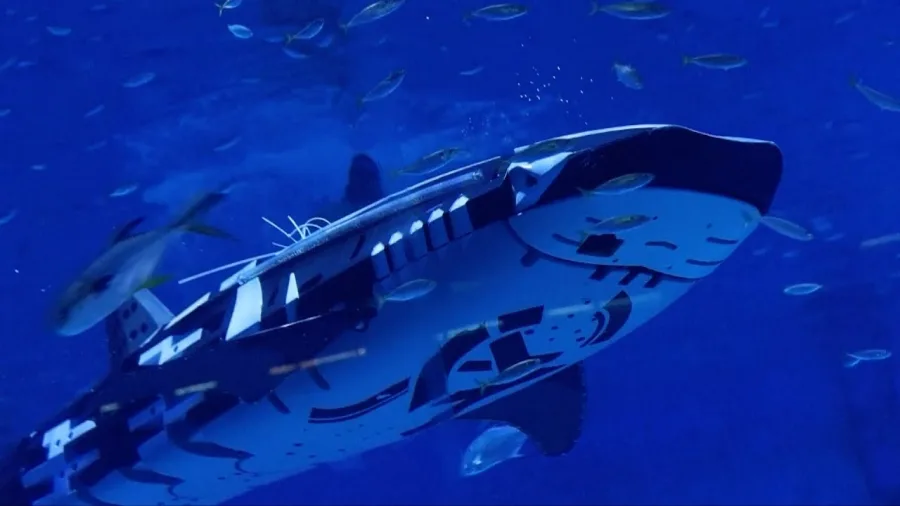
2026年の中国では、ジンベイザメ型の大型ロボットだけでなく、小型の柔軟な魚型ロボットや、実際の水域で活動する自律型ロボットの開発も進んでいます。
ここでは、ジンベイザメロボットそのものの新型情報と混同しないよう、関連する研究・実用例を紹介します。
1. 清華大学の小型仿生魚2026年5月29日、清華大学深圳国際研究生院の銭翔氏、曲鈞天氏らの研究チームが、小型のマンタ型ソフトロボットに関する研究成果を発表しました。
このロボットは、誘電エラストマーアクチュエーター(DEA)という柔軟な駆動装置を利用しています。
主な特徴は次のとおりです。
- 機体の全長は約3センチメートル
- 柔軟な胸ビレを独立して駆動
- 最大遊泳速度は毎秒1.25体長
- 最大旋回速度は毎秒30度
- 水流による外乱を受けても、閉ループ制御によって約0.2秒で回復
従来の硬い機械構造とは異なり、柔軟な素材を活用することで、水中での滑らかな動作と機動性を追求しています。
この研究は、将来的な小型水中ロボットや狭い場所での検査技術につながる可能性があります。
2. 西湖では警備・環境監視用の仿生魚が活動2026年7月16日付の人民日報では、杭州の西湖に導入された仿生機械魚が紹介されました。
このロボットは、ジンベイザメではなくレモンザメをモデルにした別の機体です。
中国科学院自動化研究所と杭州の警察当局が共同開発し、水中監視や生態環境の確認などを目的としています。
報道によると、柔軟な尾ビレによる推進方式を採用し、水中カメラや障害物回避機能などを備えています。
この事例で重要なのは、魚型ロボットが単なる水族館の展示を超え、実際の水域での警備や環境管理に使われ始めていることです。
3. 2026年9月には生体駆動型のマンタロボットも登場中国科学院瀋陽自動化研究所は2026年9月2日、ウシガエルの体外骨格筋を利用した無線制御型のマンタロボットを発表しました。
近赤外レーザーと光電変換、神経への電気刺激を組み合わせることで、外部ケーブルに依存しない動作制御を実現しています。
これは通常のモーター駆動型ロボットとは異なる、生物組織と機械を融合する研究です。
ジンベイザメロボットの直接的な改良ではありませんが、中国の水中バイオミメティクス技術が、機械式駆動から生体駆動まで研究領域を広げていることを示す事例です。
2026年の技術動向から分かること中国のロボット魚開発では、次の3方向が明確になっています。
- 大型化:水族館や海洋施設での展示、観察、撮影
- 小型・柔軟化:狭い水域や複雑な環境への対応
- 自律化:センサー情報を利用した巡回、障害物回避、環境監視
中国ジンベイザメロボットは、このうち大型の機械式仿生ロボットを代表する存在です。
一方、2026年の研究成果を見ると、次世代の競争軸は外見の再現だけではなく、エネルギー効率、制御精度、環境認識能力へ移っていることが分かります。
【実用化の現状】展示用から海洋調査ロボットへ進化できるのか?
ジンベイザメロボットの実用化を考える際には、すでに実現している用途と、今後の応用構想を分ける必要があります。
水族館・テーマパークでの活用は実績がある最も明確な実績は、水族館での展示です。
2022年1月28日には、上海海昌海洋公園の火山ザメ館で仿生ジンベイザメが公開されました。
2023年度には、海昌海洋公園のESG報告書に、上海や鄭州などの施設で仿生技術製品の展示、演出、科学教育活動を実施したことが記録されています。
また、鄭州海昌海洋観光リゾートでは、機甲ジンベイザメと機甲ノコギリエイが紹介されました。
機体には各種センサーが搭載され、水質監視や写真・映像撮影などの機能も想定されています。
海洋調査・水質監視への応用開発側が掲げる用途には、次のようなものがあります。
- 水質の監視
- 水中写真・映像の撮影
- 水中地形の把握
- 水文調査
- 水中環境の点検
- 特定の水中作業
特に注目したいのが、従来のプロペラ式ロボットとの差別化です。
CGTNの2024年の報道では、機体の密閉構造による水質汚染の防止や、流線形の外形による水中障害物への絡まりにくさ、海洋生物への影響軽減が利点として紹介されました。
ただし、これらは技術的な利点として説明されているものであり、実際の海域で環境負荷をどれだけ削減できたかを示す比較試験データとは異なります。
2026年には大型機体の運搬技術にも進展興味深い動きとして、2026年1月23日に、中国の特許情報データベースで瀋陽航天新光集団による「仿生ジンベイザメロボット用支持車両」の特許出願が公開されています。
この出願は、重量350キログラムを超える大型機体を運搬・吊り上げる際の安定性や、機体を傷めない支持方法を扱っています。
機体の形状に合わせた複数の支持部を設け、輸送時の負荷を分散する仕組みです。
これは遊泳性能の向上を示すものではありません。しかし、大型の水中ロボットを展示施設間で移動させたり、設置・撤去したりする際の実務的な課題にも開発が及んでいることを示しています。
なお、これは特許出願の公開であり、特許取得や量産開始を意味するものではありません。
実用化を阻む4つの課題本格的な海洋調査ロボットとして普及するには、まだ解決すべき問題があります。
第一に、バッテリー性能です。
大型機体を動かしながらカメラ、ソナー、制御装置を稼働させるには、十分な電力が必要です。10時間という2022年の公表値は注目に値しますが、実際の調査条件での連続稼働時間は別途検証が必要です。
第二に、環境認識の精度です。
濁った水、暗い水域、複雑な地形では、光学カメラだけで周囲を正確に把握することは困難です。ソナーなど複数のセンサーを組み合わせる必要があります。
第三に、製造・保守コストです。
350キログラムを超える機体は、小型の水中ドローンよりも運搬、設置、修理に手間がかかります。特殊な関節や密閉構造のメンテナンスも課題になります。
第四に、実証データの蓄積です。
展示施設での遊泳と、海流のある実際の海域で長時間の調査を行うことは異なります。耐久性、航行精度、取得データの品質などについて、継続的な検証が必要です。
2022年の中国政府掲載記事でも、当時の中国の仿生ロボット魚の多くは実験段階にあり、大量生産に至っていないと説明されていました。2023年以降には商業展示や事業化の進展が確認できますが、2026年11月現在、ジンベイザメロボットが大規模な海洋調査現場で常用されていると判断できる公開資料は限られています。
【本物のジンベイザメとの違い】見た目は似ていても生物とは別物
本物のジンベイザメとロボットの違いを理解すると、バイオミメティクス技術の意味がより明確になります。
生物としてのジンベイザメ本物のジンベイザメは、学名を Rhincodon typus といい、現存する魚類の中で最大級の種類です。
アメリカ海洋大気庁(NOAA)によると、最大で全長約12メートルを超える個体も知られています。
主な特徴は次のとおりです。
- プランクトンや小魚などを食べる濾過摂食性
- 大きな口から水を取り込み、エラで餌を濾し取る
- 水中を移動するための強力な尾ビレを持つ
- 海洋環境に応じて広い範囲を移動する
- 生物として成長し、代謝や呼吸を行う
ジンベイザメは名前に「サメ」と付くとおり魚類であり、クジラの仲間ではありません。
本物とロボットの比較| 比較項目 | 本物のジンベイザメ | 中国のジンベイザメロボット |
|---|---|---|
| 正体 | 生きた魚類 | 機械式水中ロボット |
| 大きさ | 最大約12メートル超 | 約5メートル |
| 動力 | 筋肉による遊泳 | 電池・駆動装置 |
| 推進 | 尾ビレや各種ヒレ | 多関節式の機械駆動 |
| 呼吸 | エラ呼吸 | 電子・機械システム |
| 餌 | プランクトンや小魚 | 不要 |
| 周囲の認識 | 生物の感覚器官 | カメラ・センサー・ソナー |
| 行動制御 | 生物としての神経系 | コンピューター・制御装置 |
| 成長 | 成長する | 機体の改修・更新が必要 |
最大の違いは、外観を再現していても、生物としての機能まで再現しているわけではないことです。
例えば、本物のジンベイザメは水を取り込みながら餌を濾し取ります。一方、ロボットの口やエラの開閉は、基本的に外観や動作を再現するための機械的な仕組みです。
また、本物のジンベイザメが持つ生物学的な環境適応能力を、現在のロボットがそのまま備えているわけではありません。
よくある誤解も整理誤解1:本物と同じ大きさのジンベイザメである
実際には約5メートルの機械です。本物には12メートルを超える個体も存在します。
誤解2:すでに深海探査ができる
公表されている潜水深度は最大20メートルです。深海探査能力が実証されたわけではありません。
誤解3:完全自律型の軍事用潜水ロボットである
開発企業の所属や航空宇宙技術との関係だけで、軍事用・秘密監視用と断定することはできません。公表されている主な用途は展示、教育、水質監視、撮影、調査などです。
誤解4:すでに大量生産され、海洋調査で広く使われている
展示や商業応用の実績はありますが、大規模な量産や海洋調査現場での常用を裏付ける情報は別問題です。
【中国ジンベイザメロボット】に関するよくある質問(FAQ)
Q1:中国ジンベイザメロボットはどこの会社が開発した?
瀋陽航天新光集団が開発しました。中国航天科工集団第三研究院に関係する企業で、航空宇宙分野の技術を水中ロボットに応用しています。
Q2:中国ジンベイザメロボットの大きさと重さは?
報道では全長約4.7〜5メートル、重量約350〜400キログラムです。資料によって数値が異なります。
Q3:本物のジンベイザメのように泳げる?
機械式のヒレと7つの駆動関節を使い、直進、旋回、浮上、潜水などを再現します。ただし、生物と同じ筋肉や神経系で泳いでいるわけではありません。
Q4:どのくらいの深さまで潜れる?
2022年の報道では最大10メートル、2024年のCGTN報道では最大20メートルとされています。
Q5:バッテリーは何時間持つ?
2022年の中国政府掲載記事では、最大10時間の稼働が紹介されました。2024年の報道では新たな稼働時間は示されていません。
Q6:海洋調査にも使われている?
水質監視、水中撮影、地形把握などが想定用途として紹介されています。ただし、深海探査や大規模な無人海洋調査での継続運用が確立したことを示す情報は限られています。
Q7:2026年現在、実用化されている?
水族館での展示や教育、テーマパークでの商業利用は実現しています。一方、産業用の海洋調査ロボットとして広く普及した段階とは区別する必要があります。
中国ジンベイザメロボットは、航空宇宙分野の技術と海洋生物の動きを融合させた、大型水中バイオミメティクスロボットです。
瀋陽航天新光集団が開発し、2022年1月に上海海昌海洋公園で一般公開されました。2024年には7つの駆動関節、最大速度0.7m/s、最大潜水深度20メートル、カメラやソナーなどの装備が紹介されています。
2026年には、中国科学院や清華大学などによる小型仿生魚、柔軟駆動装置、生体駆動型ロボットの研究も進んでいます。西湖では別方式の仿生魚が水域の警備や環境監視に活用されるなど、魚型ロボットの用途も広がっています。
今後の評価では、次の4点が重要です。
1. 遊泳性能: 自然な動きだけでなく、流れのある水域でも安定して航行できるか。
2. 自律制御: 人間の操作に依存せず、障害物を認識して安全に移動できるか。
3. 実用性: 水質監視や海洋調査で、信頼できるデータを継続的に取得できるか。
4. 事業性: 製造費、電池交換、修理、輸送などを含めて経済的に運用できるか。
【プロの結論】
中国ジンベイザメロボットの本当の価値は、巨大な魚を機械で再現したことだけではありません。
生物の動きを機械で再現し、センサーや情報処理技術と組み合わせることで、水中ロボットの新しい設計思想を示した点にあります。
ただし、展示技術としての成功と、海洋調査ロボットとしての完成は別の段階です。
2026年11月時点では、商業展示・海洋教育での実績を持つ先進的な仿生ロボットであり、今後の焦点は自律航行、長時間稼働、環境適応、産業用途での実証に移っています。
中国のロボット技術を評価する際には、映像の迫力や「世界初」という宣伝文句だけでなく、実際の性能、運用実績、公開された技術データを基準にすることが大切です。